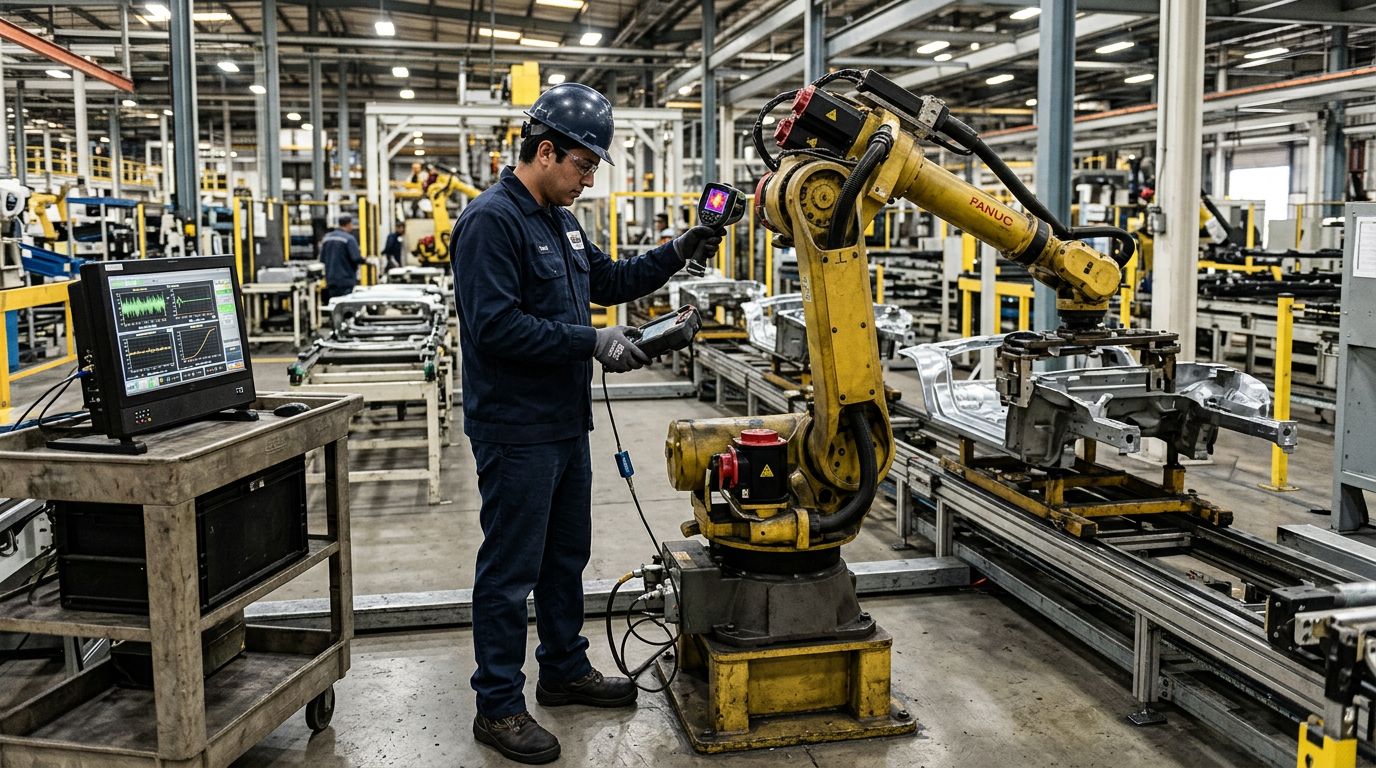
El mantenimiento predictivo para brazos robóticos industriales consiste en monitorear variables como vibración, temperatura, consumo eléctrico y desgaste de servomotores mientras el robot opera, para detectar una falla antes de que provoque un paro no programado. A diferencia del mantenimiento por calendario, aquí la intervención se programa según el estado real del equipo, no según una fecha fija.
Resumen rápido
- El mantenimiento predictivo mide el estado real del brazo robótico (vibración, temperatura, corriente) en lugar de seguir un calendario fijo.
- Detecta desgaste en reductores, servomotores y uniones antes de que el robot se detenga en medio de un ciclo de producción.
- Reduce paros no programados en líneas automotrices donde cada célula robótica está sincronizada con el resto del proceso.
- SEMACE integra este monitoreo con el servicio de automatización y programación de células robóticas que ya opera en plantas de San Luis Potosí.
- No sustituye al correctivo por completo, pero sí reduce su frecuencia y evita que las fallas se conviertan en paros de línea completa.
¿Qué es el mantenimiento predictivo para brazos robóticos industriales?
Es la práctica de recolectar datos de operación de un brazo robótico (vibración en las juntas, temperatura de motores, consumo eléctrico, tiempo de ciclo) y analizarlos para identificar patrones de desgaste antes de que generen una falla. En una planta automotriz, donde un brazo robótico suele estar sincronizado con un conveyor y con otras estaciones de ensamble, un paro no programado en una sola célula puede detener toda la línea. El predictivo busca justo evitar eso: anticipar el problema cuando todavía es una reparación menor, no una emergencia.
¿Cómo funciona el mantenimiento predictivo en una célula robótica?
Funciona combinando sensores, lectura de parámetros del controlador del robot y rondas de inspección física programadas según la criticidad de cada célula dentro de la línea.
Variables que monitoreamos en campo
En los proyectos de automatización que SEMACE ejecuta en plantas como la operación que llevamos en la planta de baterías TEM dentro de BMW San Luis Potosí, el seguimiento predictivo se enfoca en puntos concretos: vibración en reductores armónicos, temperatura en servomotores, picos de corriente eléctrica durante el ciclo, holguras en acoples mecánicos y desgaste en cables de energía y señal que corren por el brazo. Cada una de estas variables tiene un rango normal de operación; cuando se sale de ese rango, es señal de que algo empieza a fallar.
Herramientas y sensores que usamos
El trabajo combina analizadores de vibración portátiles, cámaras termográficas, lectura directa de los registros del controlador del robot y, en líneas de alta criticidad, sensores fijos que envían datos de forma continua. La idea no es llenar la planta de electrónica innecesaria, sino instrumentar lo que realmente impacta en el paro de línea.
Diferencias entre mantenimiento predictivo, preventivo y correctivo en robótica industrial
Cada enfoque responde a un momento distinto del ciclo de vida de la falla, y conviene tenerlos claros antes de decidir cuál aplicar en cada célula.
| Tipo de mantenimiento | Cuándo se hace | Riesgo principal |
|---|---|---|
| Correctivo | Después de que el robot ya falló | Paro no programado, riesgo de daño a otros equipos de la línea |
| Preventivo | Por calendario, sin importar el estado real | Puede hacerse de más (gasto innecesario) o de menos (falla antes de tiempo) |
| Predictivo | Cuando los datos muestran desgaste real | Requiere inversión inicial en monitoreo, pero reduce paros y reparaciones mayores |
¿Cada cuánto debe revisarse un brazo robótico para evitar paros no programados?
No hay una frecuencia única: depende del ciclo de trabajo del robot, la carga que maneja y qué tan crítica es esa célula dentro de la línea completa. Un brazo que trabaja tres turnos en una estación de soldadura automotriz no tiene el mismo desgaste que uno que opera intermitente en una línea de empaque. Por eso el primer paso siempre es un diagnóstico de la célula, donde se revisa su historial de fallas, su carga de trabajo y su papel dentro del flujo de producción, antes de definir si el monitoreo será continuo o por rondas periódicas.
Señales de que tu brazo robótico necesita mantenimiento predictivo ya
Hay indicios que suelen aparecer antes de un paro mayor y que conviene no ignorar:
- Ruido o vibración distinta a la habitual en algún eje del robot.
- Aumento en el tiempo de ciclo sin cambio en el programa.
- Alarmas intermitentes del controlador que se resuelven solas.
- Calentamiento inusual en algún servomotor o driver.
- Repetición de la misma falla menor cada pocas semanas.
Si alguna de estas señales ya está presente en tu línea, probablemente el correctivo ya está costando más que un programa de monitoreo bien planteado.
Qué incluye el servicio de SEMACE para plantas automotrices en San Luis Potosí
SEMACE ofrece mantenimiento predictivo como parte del servicio de automatización y programación de brazos robóticos industriales, integrado con el montaje, la puesta en marcha y el soporte continuo de la célula. Esto permite que el mismo equipo que programó o ajustó el robot sea quien interpreta las variables de desgaste, sin depender de un tercero que desconozca la configuración original.
El trabajo incluye diagnóstico inicial de la célula, definición de variables críticas a monitorear, instalación de sensores donde se requiera, rondas de inspección con equipo especializado y un reporte que indica qué componentes están en riesgo y en qué ventana de tiempo conviene intervenirlos. Todo esto se coordina con el calendario de producción de la planta, para que la intervención ocurra en un paro planeado y no en medio de un turno.
Si tu planta en San Luis Potosí o el corredor automotriz del Bajío ya tiene células robóticas en operación y buscas reducir los paros no programados, el siguiente paso es agendar un diagnóstico técnico de tu línea con el equipo de SEMACE.