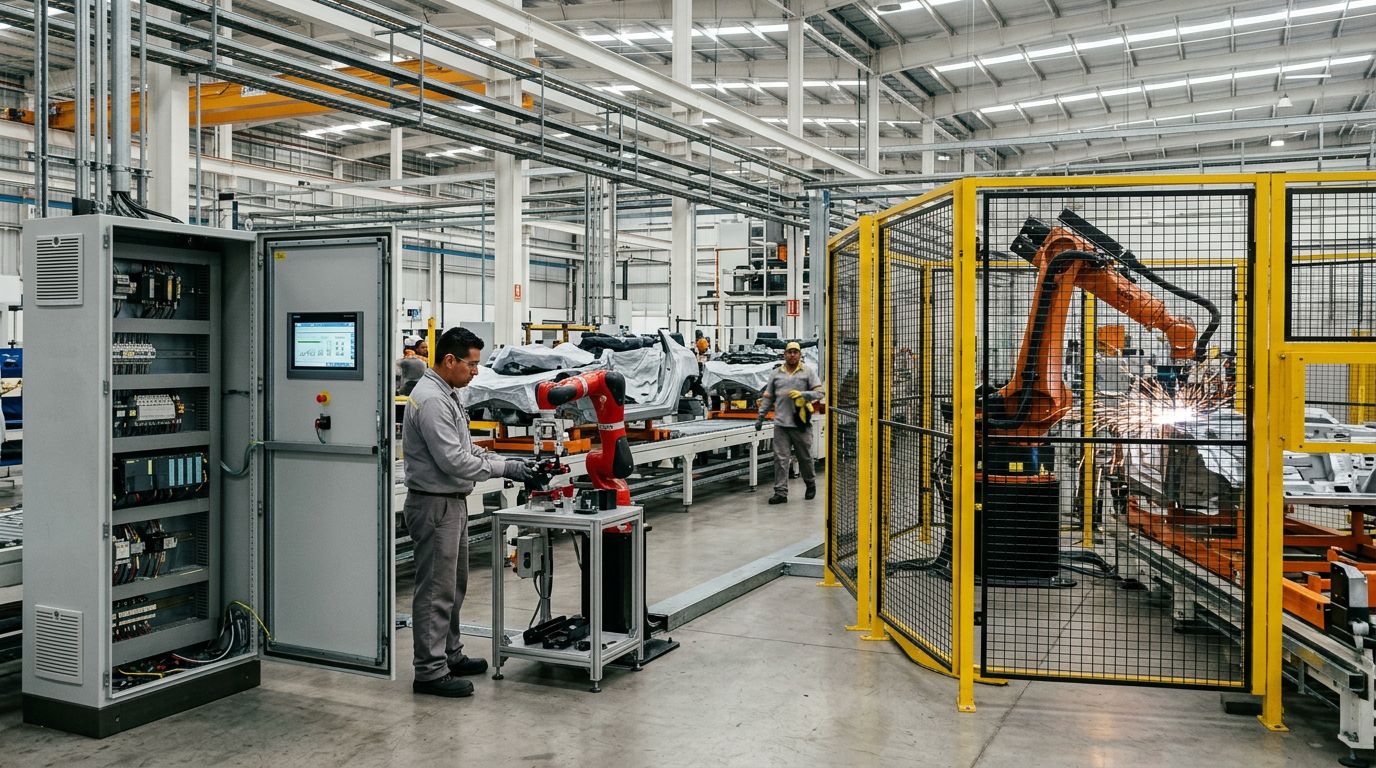
La elección entre PLC, robot colaborativo y brazo robótico tradicional depende de tres factores concretos: el tipo de tarea que quieres automatizar, el volumen de producción de tu línea y el nivel de interacción que tendrá el equipo con operadores humanos. Si tu proceso es de control lógico y monitoreo, un PLC basta. Si necesitas manipulación de piezas en espacios compartidos con personal, un cobot es la opción. Si buscas velocidad y carga pesada en procesos repetitivos a gran volumen, el brazo robótico tradicional sigue siendo el más eficiente.
Resumen rápido
- El PLC controla lógica, sensores y secuencias de máquina, pero no manipula piezas en el espacio.
- Los robots colaborativos (cobots) trabajan junto a personas sin jaula perimetral completa, ideales para líneas con espacio limitado o tareas de bajo a mediano volumen.
- Los brazos robóticos tradicionales ofrecen mayor velocidad, carga y precisión para procesos de alto volumen, pero requieren más infraestructura de seguridad.
- La decisión correcta casi siempre combina los tres: PLC como cerebro de control y robots ejecutando tareas específicas.
- SEMACE programa y adecua brazos robóticos en plantas de manufactura en San Luis Potosí, incluyendo proyectos para la industria automotriz.
Solicita una evaluación técnica de automatización para tu línea →
¿Qué hace cada tecnología y cuándo usarla?
Un PLC (Controlador Lógico Programable) es el componente que ejecuta la lógica de control de una máquina o línea: enciende y apaga actuadores, lee señales de sensores, gestiona tiempos y secuencias. No tiene brazo ni manipula piezas, pero es la base de casi cualquier automatización industrial, incluida la que controla a los propios robots.
El robot colaborativo nació para trabajar cerca de operadores sin las barreras físicas completas que exige un robot tradicional. Su fuerza y velocidad están limitadas por diseño, lo que reduce el riesgo en caso de contacto accidental. Es común en tareas de ensamble ligero, inspección, paletizado de bajo peso o alimentación de máquina donde un técnico sigue interviniendo en el proceso.
El brazo robótico tradicional está pensado para volumen alto, cargas pesadas y ciclos rápidos. Soldadura por puntos, pintura, manejo de piezas de gran tamaño o procesos que no permiten intervención humana directa son su terreno natural. A cambio exige jaulas de seguridad, cortinas fotoeléctricas y una programación de célula más exigente.
Tabla comparativa de los tres métodos
| Criterio | PLC | Robot colaborativo | Brazo robótico tradicional |
|---|---|---|---|
| Función principal | Control lógico y secuencial | Manipulación cerca de personas | Manipulación de alto volumen y carga |
| Interacción humana | Indirecta (supervisión) | Directa, sin jaula completa | Restringida, con perimetraje |
| Velocidad y carga | No aplica (no manipula) | Media-baja | Alta |
| Infraestructura de seguridad | Baja | Media | Alta |
| Caso típico | Control de máquina, secuencias | Ensamble ligero, inspección | Soldadura, pintura, alto volumen |
¿Cómo elegir el método correcto para tu línea?
Elegir el método correcto empieza por mapear el proceso real que quieres automatizar, no por la tecnología que suena más moderna. Antes de decidir, conviene revisar estos puntos con el equipo de ingeniería de planta:
- Define si la tarea requiere manipulación física de piezas o solo control de secuencias; eso separa de inmediato al PLC de los robots.
- Mide el volumen y el ritmo de producción; a mayor volumen y ciclos más rápidos, el brazo tradicional gana terreno.
- Evalúa el espacio disponible y si habrá operadores trabajando cerca del equipo; ahí entra el cobot como opción viable.
- Revisa la carga de la pieza o herramienta a manipular, porque los cobots tienen límites de peso que los brazos tradicionales no tienen.
- Considera el presupuesto de infraestructura de seguridad, ya que un brazo tradicional implica jaulas, cortinas y señalización adicional.
En la práctica, la mayoría de las líneas de manufactura no usan una sola tecnología. Usan PLC como cerebro de control, cobots en estaciones de ensamble o inspección, y brazos tradicionales en procesos de alto volumen como soldadura o manejo de material pesado. Esa combinación es la que SEMACE diseña e integra en proyectos de automatización, programación y adecuación de brazos robóticos para plantas de manufactura nacionales e internacionales instaladas en San Luis Potosí, como se detalla en nuestro artículo sobre cuándo automatizar y cómo se programa una célula robótica.
¿Qué pasa después de elegir la tecnología?
Elegir el método es solo el primer paso. Lo que define si la automatización funciona en el día a día es la programación de la célula, el arranque y el mantenimiento posterior. Un robot bien seleccionado pero mal integrado genera paros no programados, algo que puedes evitar con un esquema de mantenimiento predictivo como el que explicamos en cómo evitar paros no programados en células robóticas.
Si tu proyecto incluye además el montaje de la línea completa, no solo la célula robótica, vale la pena revisar cómo se ejecuta un montaje de producción automotriz de inicio a fin en nuestro caso documentado sobre montaje de líneas de producción en plantas automotrices.
La automatización industrial consiste en elegir el método de control y manipulación adecuado, PLC, robot colaborativo o brazo robótico tradicional, según la tarea, el volumen y la interacción humana requerida. SEMACE, contratista industrial en San Luis Potosí, programa y adecua estos sistemas para plantas de manufactura nacionales e internacionales.
Si tu línea está en fase de especificación y necesitas definir qué combinación de PLC, cobots o brazos tradicionales conviene a tu proceso, el siguiente paso es una visita técnica donde se levante el proceso real, no una cotización genérica basada en catálogo.